

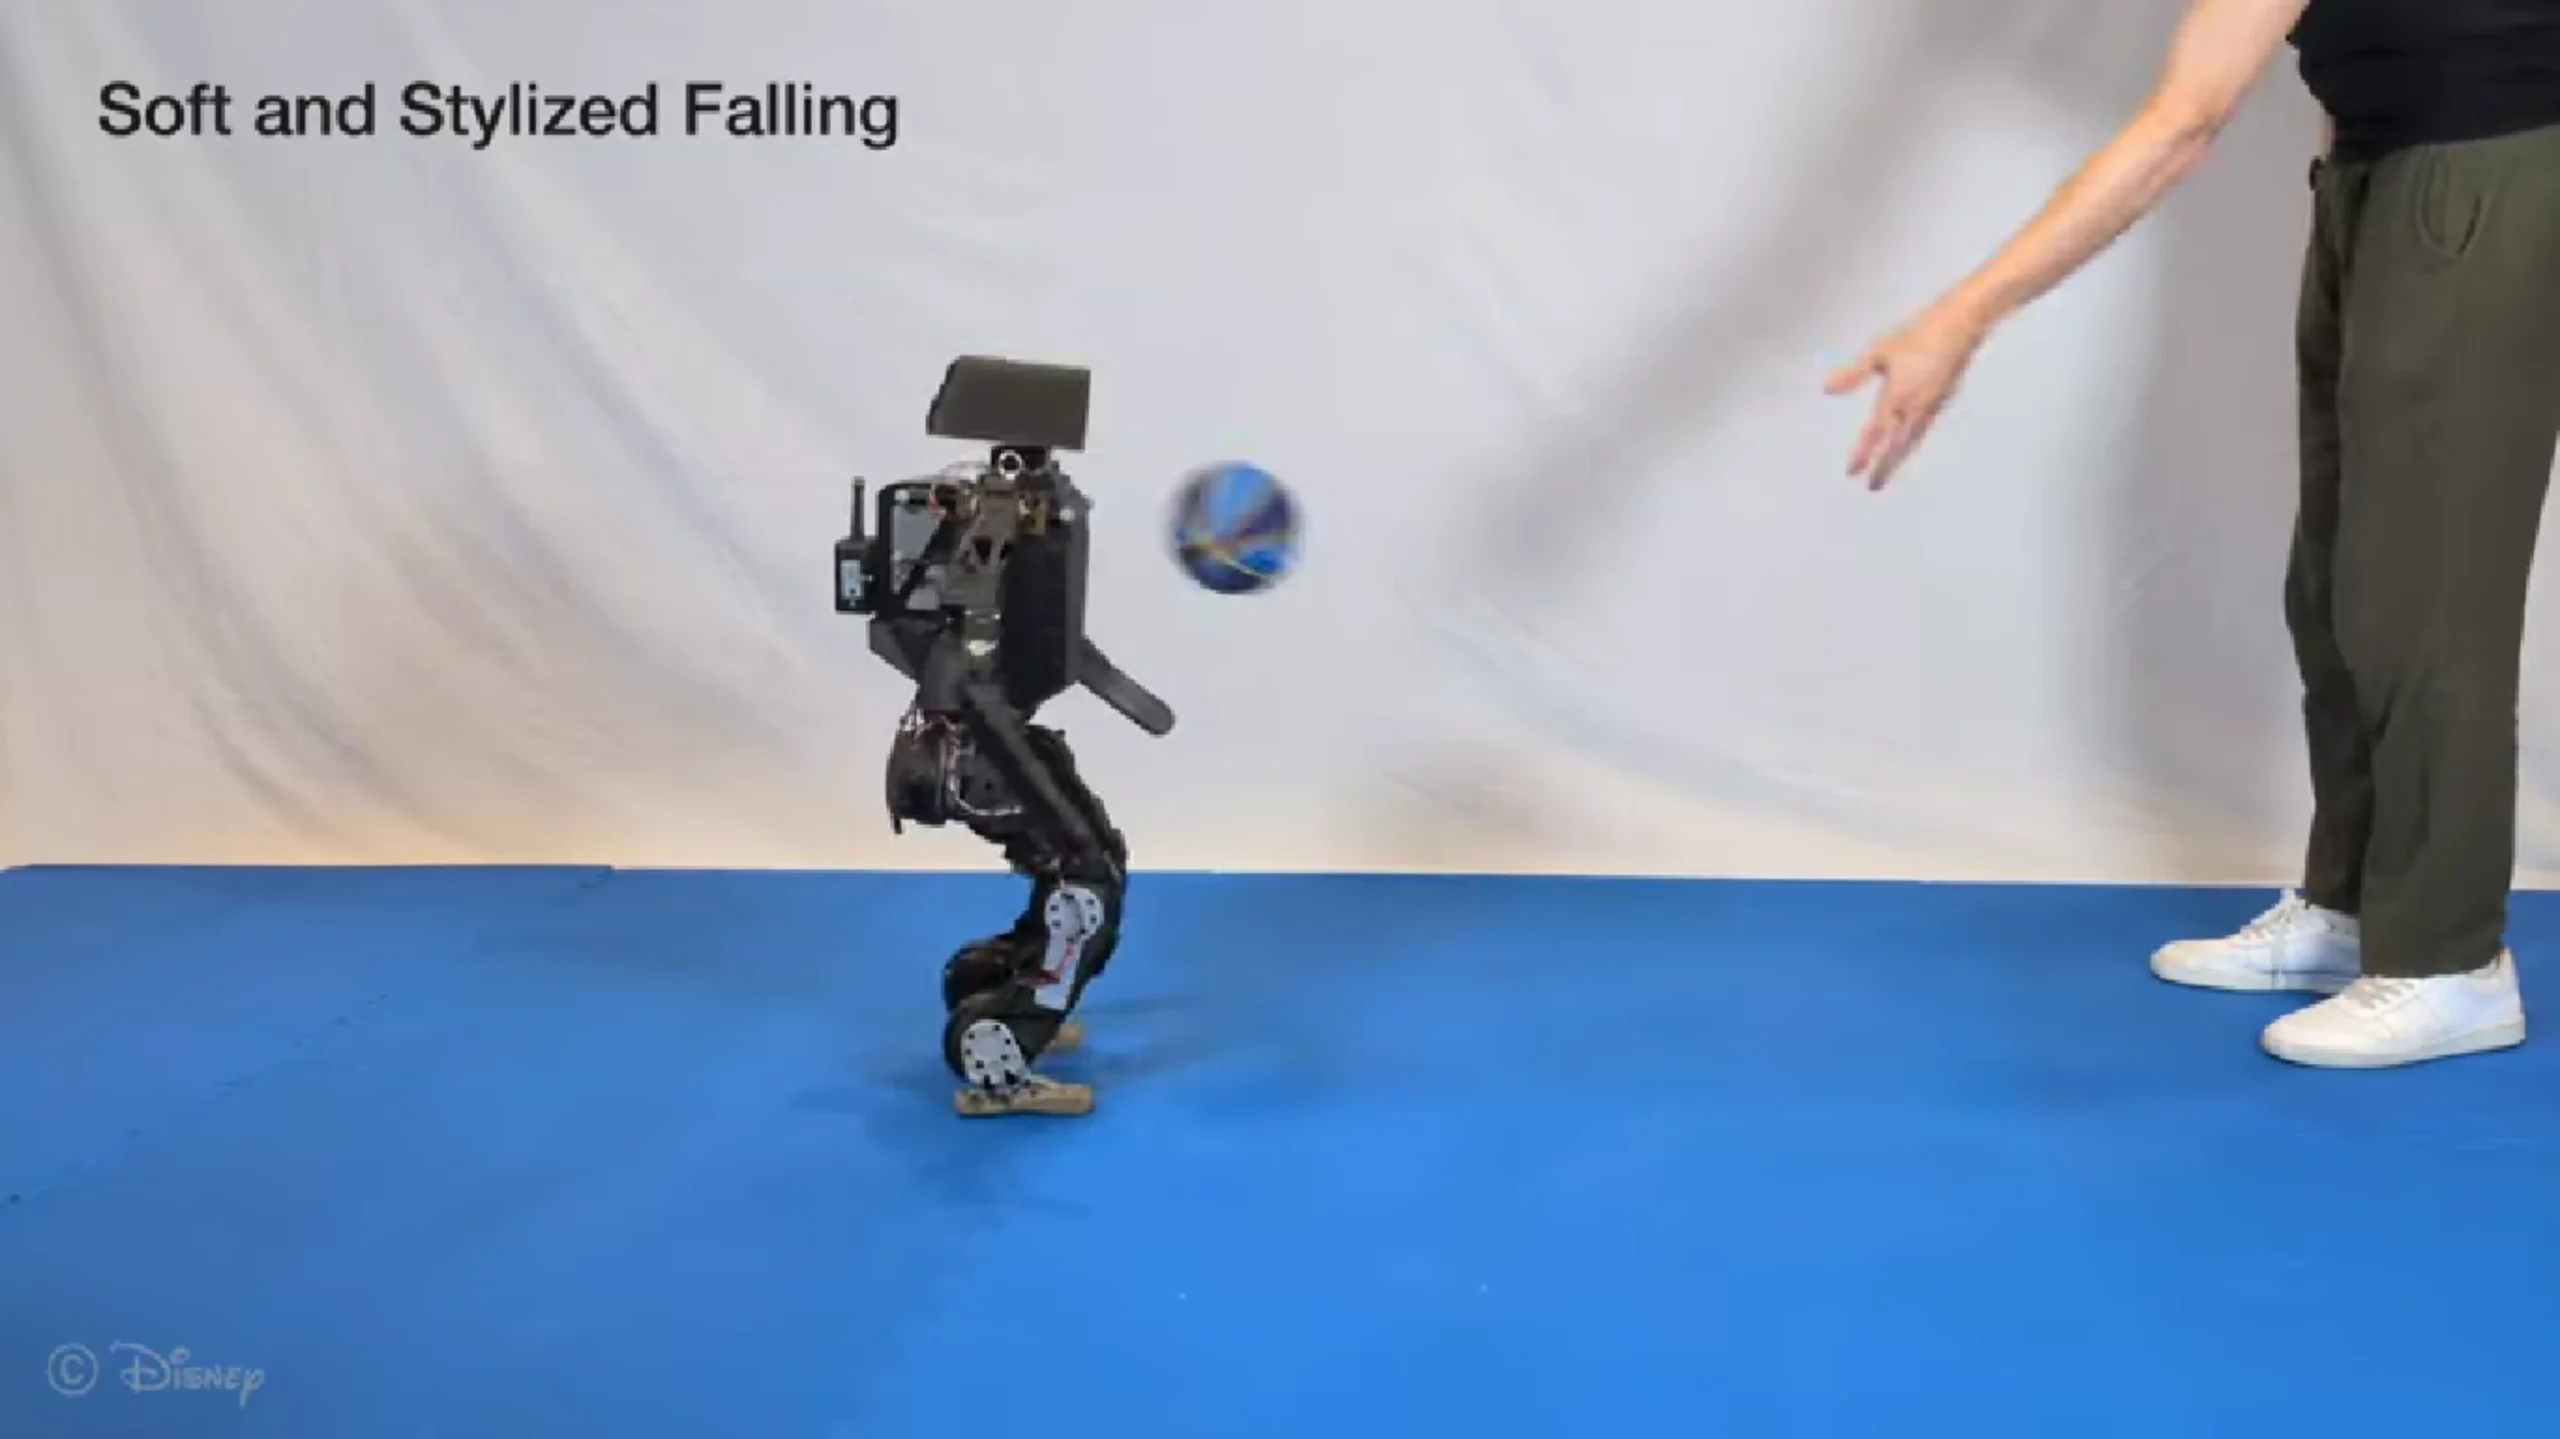
Como os robôs avançados da Disney usam aprendizado por reforço para proteger sensores, baterias e cabeça, reduzindo custos e danos em laboratórios e indústria
Os robôs avançados da Disney, desenvolvidos em colaboração com equipes acadêmicas, acabam de ganhar uma habilidade que pode redefinir a robótica bípede: cair de forma inteligente. Em estudo pré-publicado no arXiv, a empresa descreve um sistema de aprendizado por reforço que treina máquinas a reconhecer o desequilíbrio e, em frações de segundo, ajustar braços e pernas para realizar quedas controladas, protegendo áreas sensíveis e reduzindo drasticamente o risco de danos.
Em vez de focar apenas em evitar quedas, a pesquisa encara o inevitável com estratégia. A proposta se baseia em compreender como, quando e por que os robôs caem, identificando o ponto de impacto, o nível de dano e o instante mais crítico do movimento. Com isso, os robôs avançados da Disney passam a adotar posturas seguras antes de tocar o chão, preservando sensores, baterias e outros módulos essenciais.
Por que ensinar robôs a cair muda o jogo na robótica
Robôs bípedes, capazes de caminhar por terrenos irregulares, ainda são vulneráveis quando perdem o equilíbrio. Em sistemas tradicionais, o impacto tende a ocorrer com articulações rígidas e movimentos descontrolados, o que leva a quebras, falhas e altos custos de reparo. A Disney escolheu outro caminho: ensinar a cair melhor para reduzir danos físicos e ampliar a resiliência em ambientes complexos, de laboratórios a linhas de produção.
A equipe explica que a ideia central foi permitir que os robôs reorganizem o corpo durante a queda, absorvendo o impacto de forma progressiva e protegendo componentes críticos. Como descreve a pesquisa, "A ideia central foi criar um método capaz de absorver o impacto e proteger componentes fundamentais, como cabeça e módulos de energia." Esse enfoque, além de técnico, é econômico: menos avarias significam menos tempo de máquina parada e menos gastos com manutenção.
Como a IA treina quedas controladas em robôs bípedes
O treinamento utiliza aprendizado por reforço com milhares de simulações que variam o tipo de queda, a velocidade e as forças envolvidas. O objetivo é impedir que o sistema aprenda um padrão único e, em vez disso, generalize para diferentes cenários. Segundo o estudo, as simulações incluem desde deslizamentos laterais a 2 metros por segundo até tombos frontais com rotações rápidas, cobrindo uma ampla gama de situações reais.
Entre os resultados mais expressivos, a equipe reporta: "A pesquisa gerou um conjunto de 24 mil poses estáveis, testadas em quedas simuladas de altura equivalente à cintura do robô." Essas poses foram avaliadas quanto à suavidade do pouso e à proteção de áreas sensíveis. O trabalho também destaca a colaboração criativa: "Entre as posições escolhidas como mais eficientes havia dez criadas por artistas, incluindo agachamentos e quedas amplas que respeitavam os limites motores reais."
Para acelerar o aprendizado, o sistema treinou em paralelo: "Durante o treinamento, 4 mil robôs virtuais caíam simultaneamente enquanto uma rede neural analisava ângulos, orientação corporal e dados de movimento. O algoritmo ajustava o comportamento quadro a quadro, enviando comandos cinquenta vezes por segundo." O controle prioriza o que mais importa no impacto: "O método priorizava a redução de pressão de contato e configurava níveis diferentes de sensibilidade conforme a parte do corpo, mantendo as pernas mais flexíveis e a cabeça mais protegida."
Após o treinamento em simulação, a política foi transferida para o mundo real. "O sistema final foi instalado em um robô físico de metal, com 16 quilos, pernas com molas e braços mecânicos." Com apoio de captura de movimento, o controlador recebeu dados contínuos, permitindo que os robôs avançados da Disney executassem quedas planejadas e rolamentos de autoproteção no chão com mais segurança.
Resultados práticos, impacto na indústria e próximos passos
Os testes práticos reforçam a eficácia do método. Como destacam os autores, "Nos testes reais, o robô treinado pela Disney mostrou que quedas não precisam resultar em destruição. Em vez de se tornarem um conjunto de peças quebradas, as máquinas conseguem executar rolamentos e movimentos de autoproteção, reduzindo drasticamente o impacto." Para a comunidade de robótica, isso significa que os robôs bípedes podem operar em ambientes menos controlados, preservando integridade e disponibilidade.
Na prática, a tecnologia pode diminuir custos de reparo e tempo de inatividade em laboratórios e ambientes industriais, onde quedas são frequentes e, muitas vezes, caras. Ao adicionar uma camada de inteligência ao momento de colapso, os robôs avançados da Disney demonstram que segurança e performance podem caminhar juntas, ampliando a viabilidade de robôs em tarefas de inspeção, logística e entretenimento.
Há ainda um ganho de design: ao considerar o impacto como parte do ciclo de movimento, os engenheiros conseguem projetar estruturas mais leves e estratégias de controle mais robustas, sem depender apenas de endurecimento estrutural. Isso libera margem para avanços em mobilidade, autonomia e interação com pessoas e objetos.
Segundo o Olhar Digital, que detalhou o estudo pré-publicado no arXiv, a abordagem inaugura uma nova etapa na robótica bípede, com foco não só em estabilidade, mas também em recuperação segura quando algo foge do esperado. Em síntese, a mensagem central é clara: treinar máquinas para cair melhor é, paradoxalmente, um passo essencial para fazê-las andar, trabalhar e conviver de maneira mais confiável.
À medida que novas iterações do controlador e do hardware forem testadas, a expectativa é que os robôs avançados da Disney ampliem a gama de superfícies, velocidades e ângulos de queda que conseguem enfrentar, consolidando as quedas controladas como um recurso padrão da robótica moderna.