

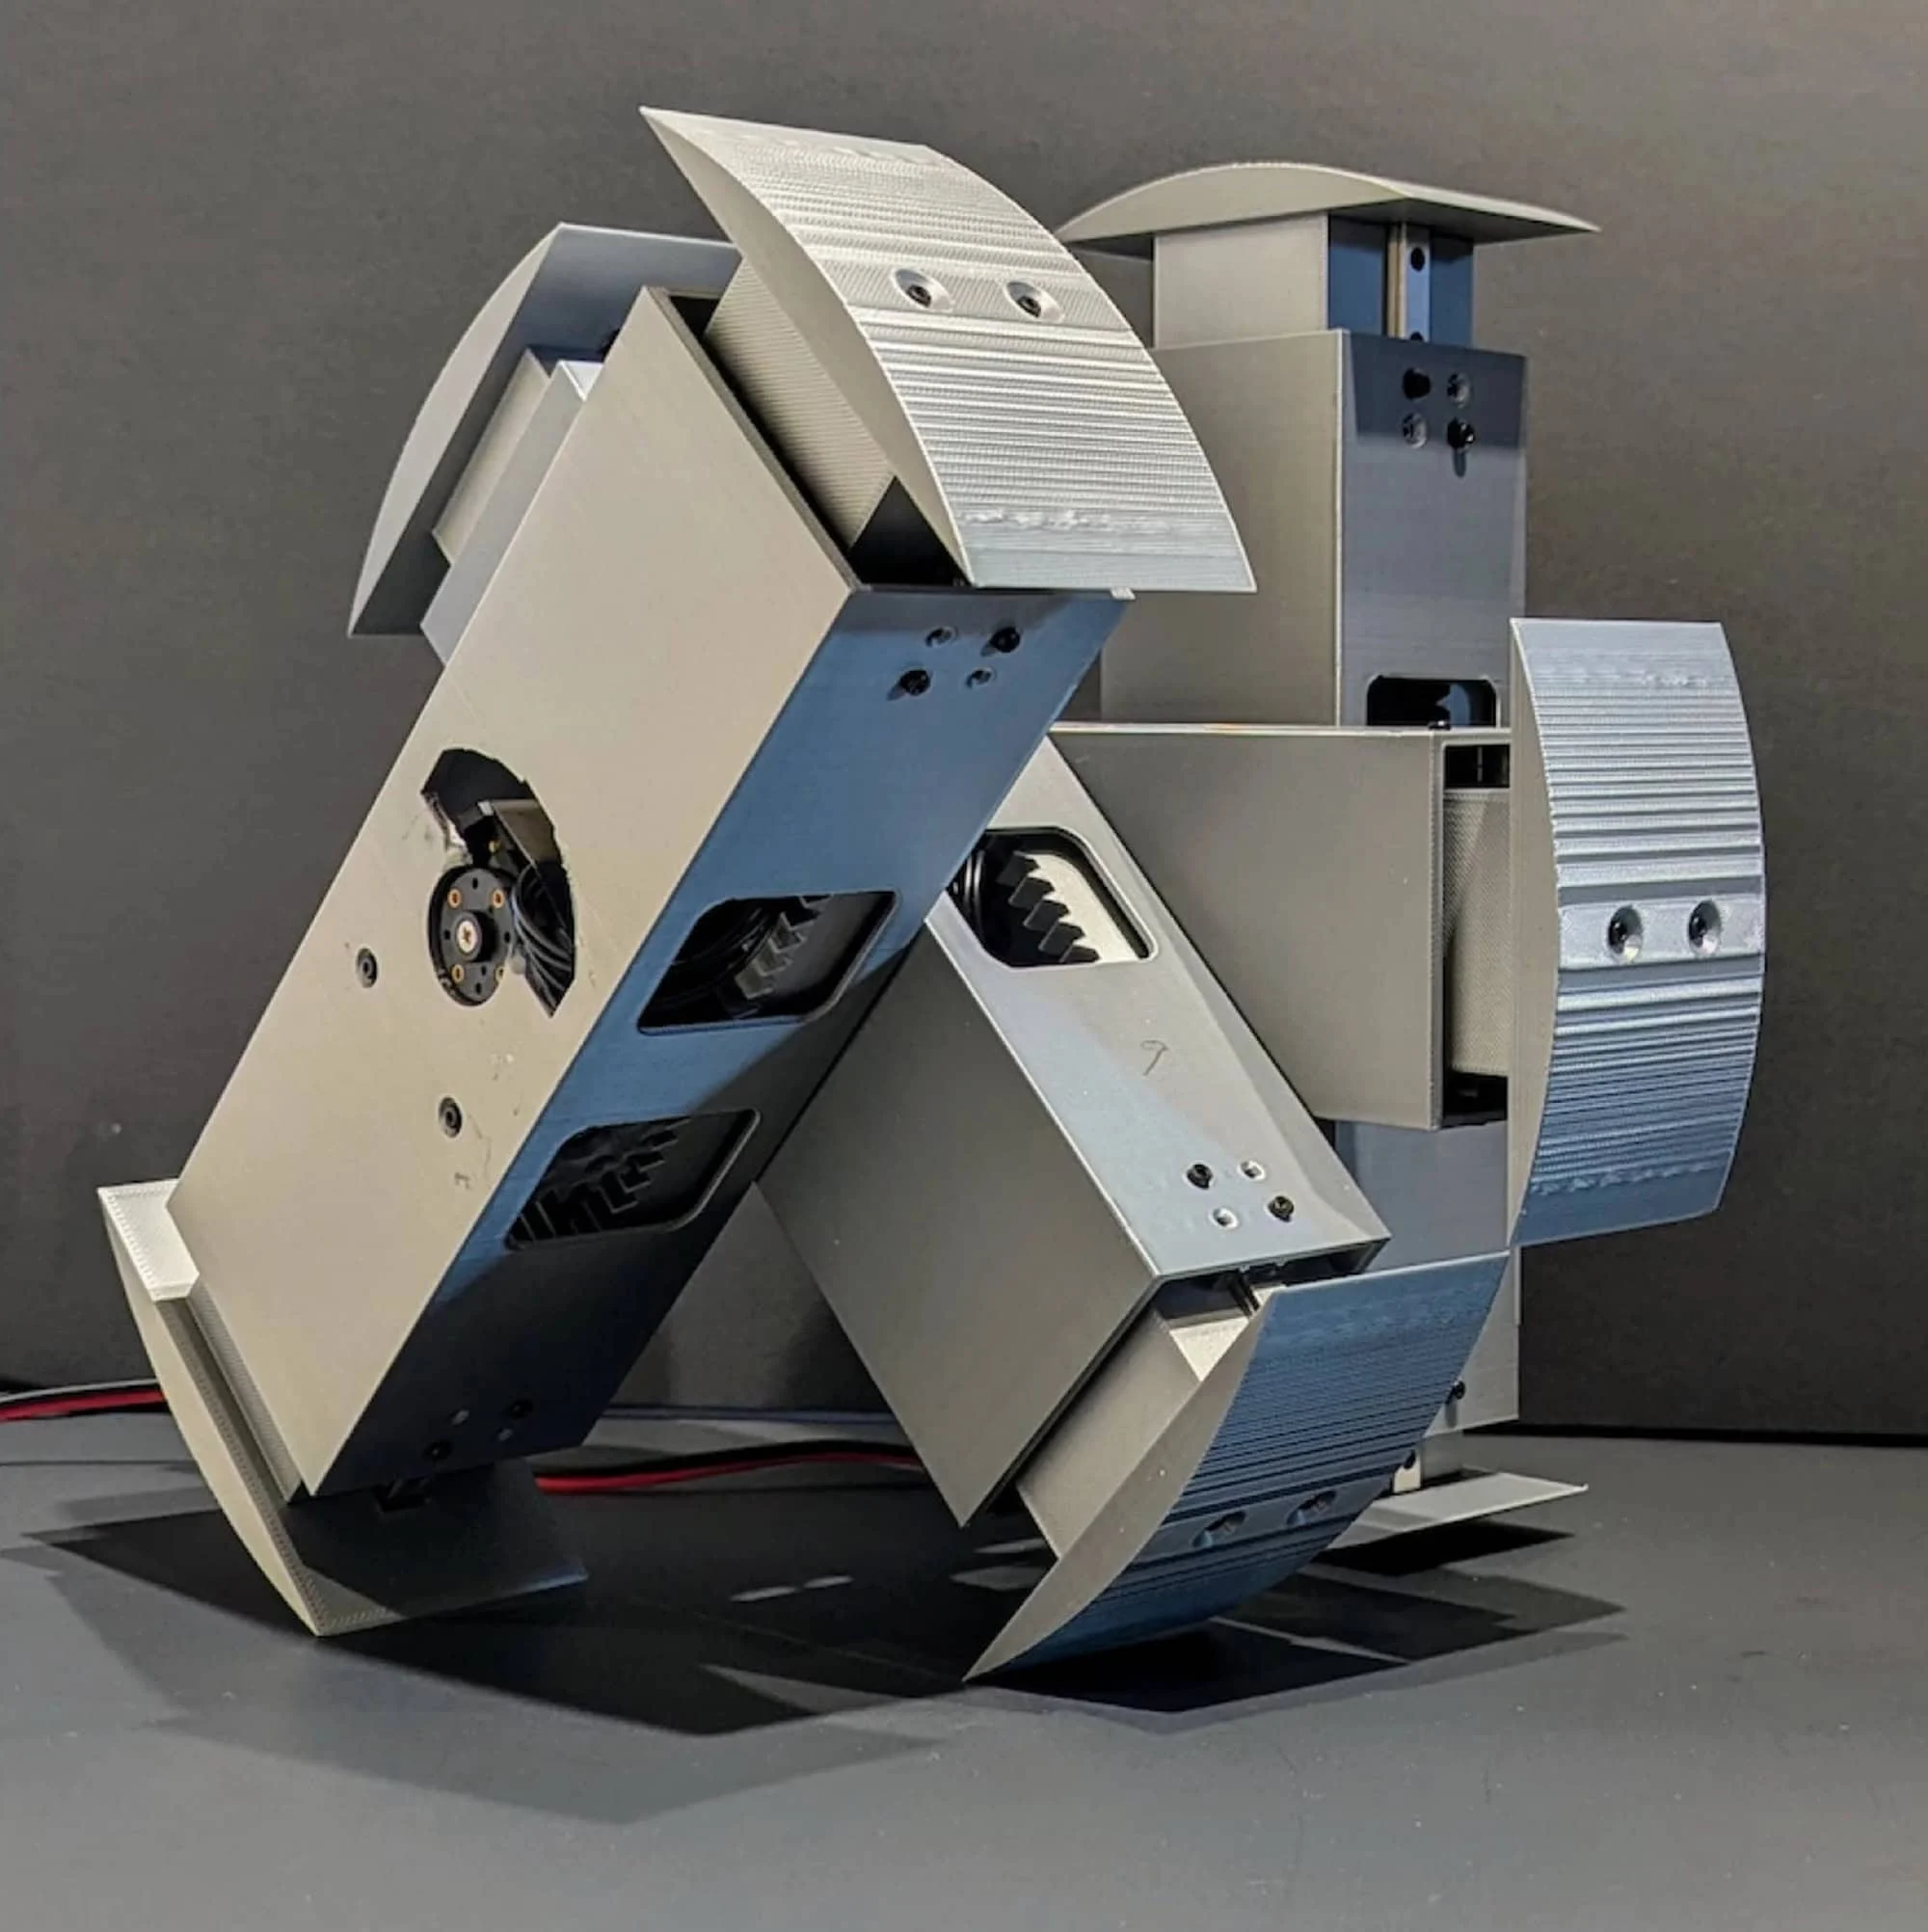
Inspirado em Interestelar, o robô TARS da vida real, TARS3D, criado por Aditya Sripada e Abhishek Warrier, combina 7 graus de liberdade, “rodas” sem aro e locomoção multimodal
O robô TARS, que encantou o público no filme Interestelar, acaba de ganhar uma versão funcional no mundo real. Batizado de TARS3D, o protótipo foi desenvolvido por Aditya Sripada, engenheiro sênior de robótica na Nimble.ai, em colaboração com Abhishek Warrier. Segundo o Olhar Digital, o projeto estreou com destaque na comunidade científica, com um artigo técnico sobre o sistema, “Walking, Rolling, and Beyond: First-Principles and RL Locomotion on a TARS-Inspired Robot”, que foi finalista do prêmio Mike Stilman na 24ª conferência IEEE RAS Humanoids, realizada em Seul, um dos encontros mais relevantes da robótica humanoide.
Mais do que uma homenagem ao cinema, o robô TARS materializa um conceito de locomoção multimodal raramente visto fora das telas. O TARS3D reúne engenharia mecânica engenhosa, aprendizado de máquina e uma morfologia que foge do padrão humanoide, explorando formas não antropomórficas pensadas para ambientes construídos pelo ser humano.
O que o TARS3D é capaz de fazer, da caminhada ao rolamento
Visualmente, o TARS3D é formado por quatro pilares telescópicos, cada um com articulação independente. Em locomoção bípede, vistos de lado, dois pilares giram para a frente e dois para trás, criando um desenho em “X”. As extremidades desses pilares têm pads curvos que atuam como pés quando o robô caminha, garantindo contato estável com o solo e distribuindo o peso de maneira eficiente.
Quando precisa rolar, esses pads se estendem e formam algo semelhante a uma roda de oito raios, uma espécie de roda sem aro. Essa solução permite alternar rapidamente entre passos e rolamentos, ampliando o repertório do robô em superfícies variadas. De acordo com os criadores, trata-se do primeiro robô inspirado no TARS que consegue tanto caminhar quanto rolar, um avanço significativo que aproxima a ficção científica do cotidiano.
No estágio atual, o TARS3D permanece conectado por cabo, o que limita a autonomia e a exploração em campo. Ainda assim, a proposta mecânica mostra maturidade, com todas as peças impressas em 3D, altura aproximada de 25 cm e peso de cerca de 990 gramas, especificações que facilitam iterações rápidas de design e testes controlados.
Design não antropomórfico, 7 graus de liberdade e aprendizado por reforço
O projeto parte de uma premissa clara, muitos robôs são biomiméticos, imitam seres vivos, porém, em ambientes arquitetados por humanos, formas não antropomórficas podem ser mais eficazes. É nessa direção que o TARS3D explora o que os autores descrevem como “morfologia biotranscendente”, uma configuração que habilita modos de locomoção pouco convencionais e, até então, subexplorados na robótica móvel.
Para controlar a movimentação, o robô TARS TARS3D combina sete graus de liberdade, sendo três articulações rotatórias e quatro prismáticas, as pernas telescópicas. O cérebro do sistema integra aprendizado de máquina, com foco em deep reinforcement learning, além de técnicas de otimização. Em simulações, os pesquisadores observaram que a política aprendida conseguia reproduzir movimentos analíticos clássicos quando alimentada com priors adequados, mas também descobria comportamentos novos e inesperados, um indício de que a abordagem pode revelar soluções motoras além do que fórmulas determinísticas conseguem antever.
Essa combinação de mecânica e inteligência reforça a ambição do TARS3D, ser um robô versátil, capaz de adaptar sua locomoção ao contexto. E o reconhecimento já começou, com a seleção do artigo como finalista ao prêmio Mike Stilman na 24ª IEEE RAS Humanoids, uma chancela que valida a originalidade técnica da proposta perante a comunidade de pesquisa.
Próximos passos, desafios e a chama pessoal por trás do robô
Ainda que a versão atual seja ligada por cabo, os criadores planejam expandir os testes para terrenos variados, medindo desempenho fora da bancada de laboratório. A meta é avançar para maior autonomia, refinar a transição entre modos de locomoção e comprovar que a arquitetura do robô TARS pode cumprir missões em cenários do mundo real, como inspeção, logística e exploração de ambientes complexos.
Há também uma história humana que explica a persistência por trás do TARS3D. Em declarações ao New Atlas, Sripada contou que começou a construir o protótipo em novembro de 2022, sem laboratório, sem financiamento e sem vínculo institucional, dedicando noites e fins de semana ao desafio, uma maratona que resgatou a motivação mais essencial de quem cria máquinas. Nas palavras dele, “a simples alegria de construir robôs”.
O engenheiro descreveu a jornada como uma mistura de descoberta e frustração, acompanhada por momentos de concretização que só fazem sentido para quem vive a engenharia de perto. Como ele relatou, “maravilha, paciência, decepção quando algo falha e uma euforia silenciosa quando finalmente funciona”, e arrematou, “em algum momento do processo, você descobre uma pequena nova verdade sobre movimento, persistência e sobre você mesmo”.
Com a combinação de design modular, rodas sem aro e aprendizado por reforço, o TARS3D se consolida como um experimento promissor de robótica multimodal. Caso alcance autonomia plena e validação em campo, o robô TARS de inspiração cinematográfica pode inaugurar uma nova linhagem de plataformas móveis, menos preocupadas em imitar humanos e mais vocacionadas a cumprir tarefas com eficiência, resiliência e engenhosidade.